Visual Components
- Разные фишки
- Смена инструмента ( Tool mount/dismount)
- Конвейер ( Conveyor)
- Управление кастомными servo
Разные фишки
Step size
Шаг робота в симуляции
Во вкладке Home
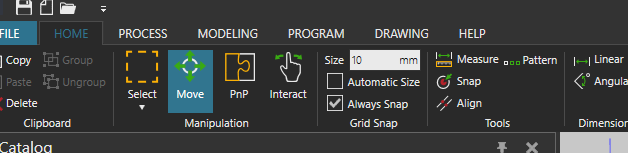
Параметр Size
Захват инструментом
Часто бывает, что робот не захватывает деталь инструментом
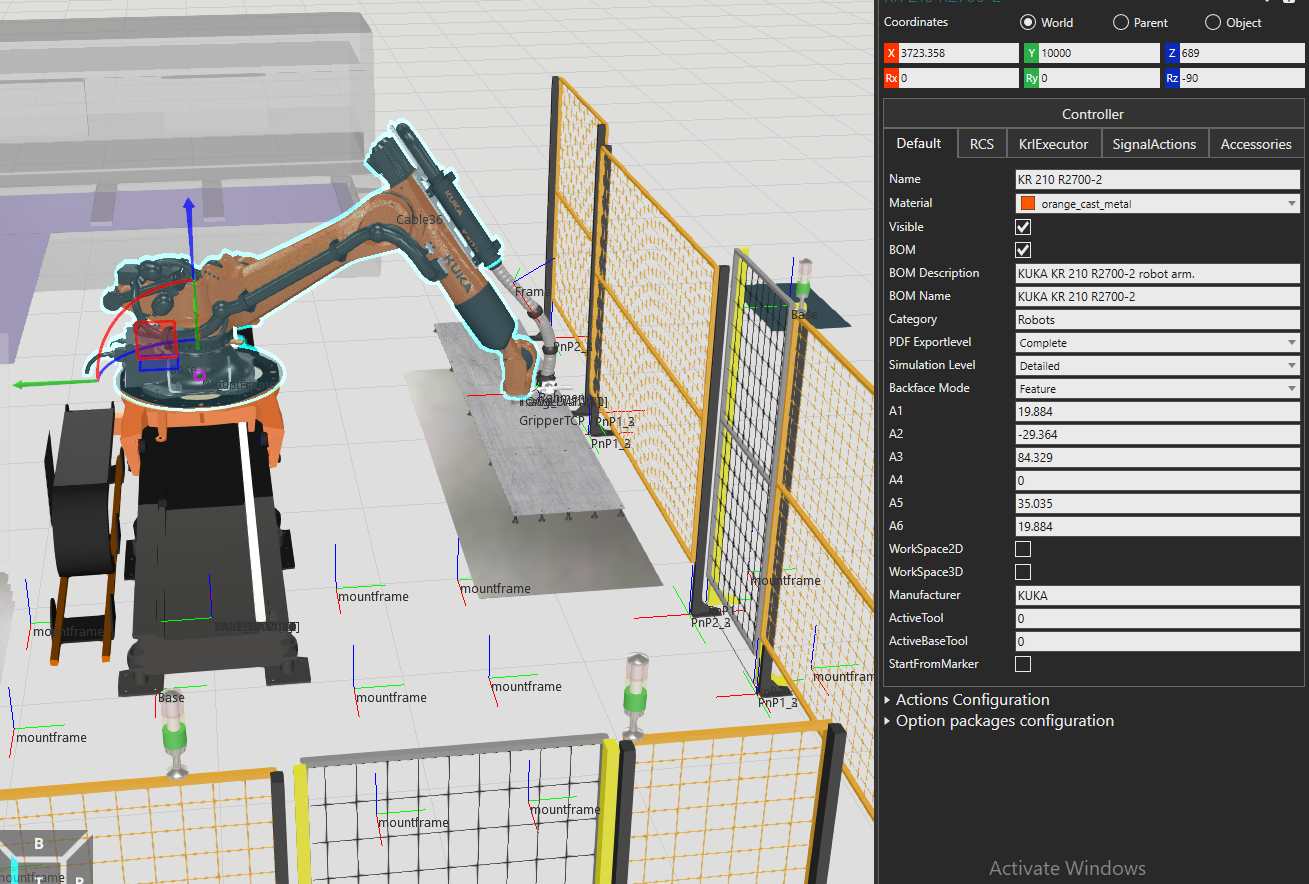
Кликаем на робота
Выбираем Action Configuration
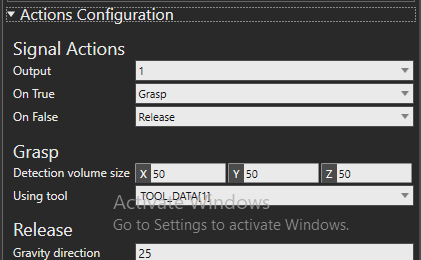
Определяем Detection volume. Часто его нужно увеличить по Z
Дальше задаем TCP для нужного TOOL, нажав на шестеренку справа от него
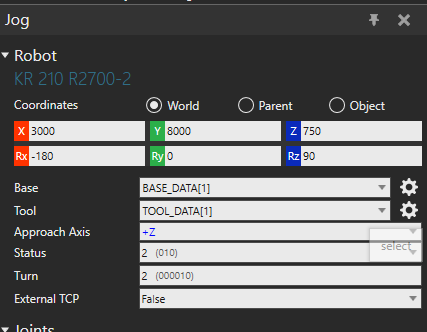
Смена инструмента ( Tool mount/dismount)
По умолчания 33 выход отвечает за отцепление инструмента
https://www.youtube.com/watch?v=OsxlazzAXss
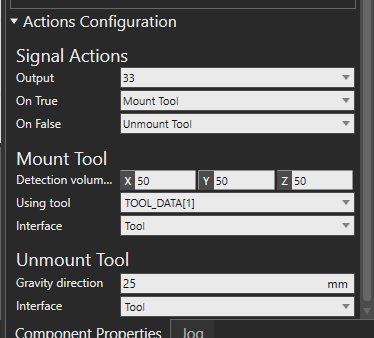
Все данные по умолчанию
Отцепление инструмента
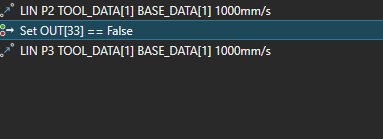
Для того чтобы взять другой инструмент нужно использовать другой выход - 34
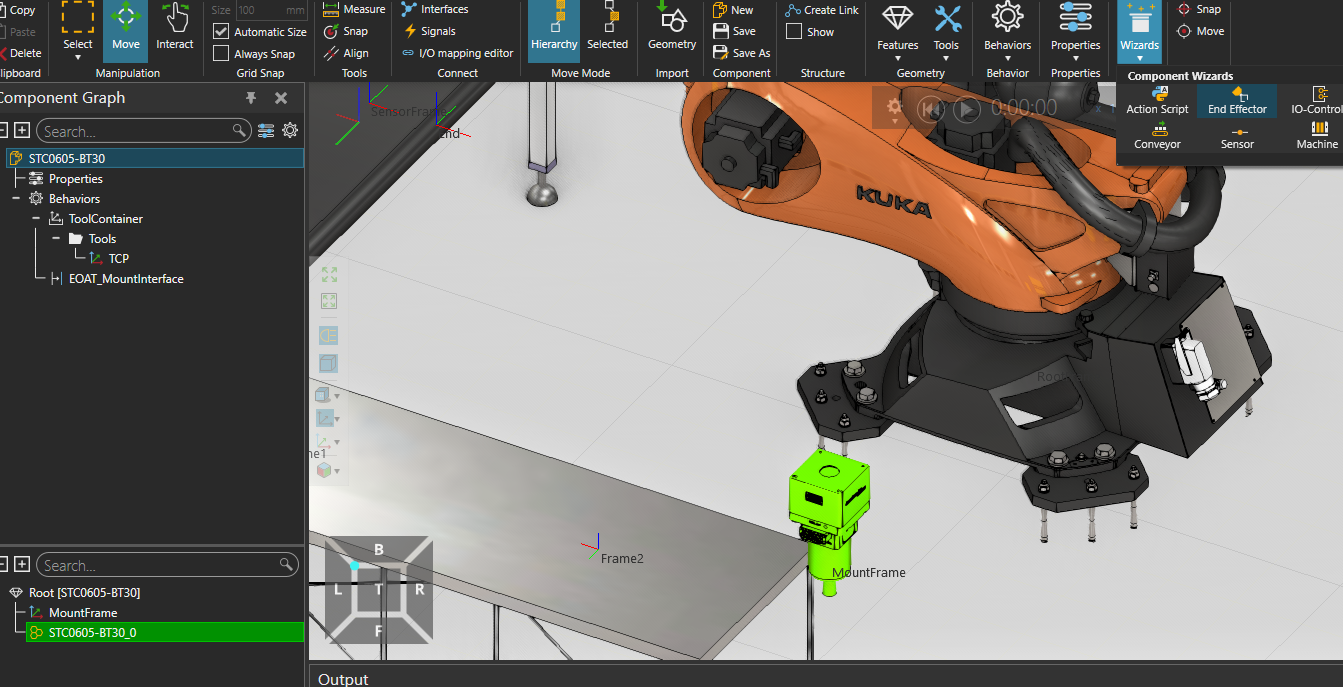
Также предварительно нужно с помощью Wizard сделать из него End Effector
Конвейер ( Conveyor)
Добавляем конвейер
Добавляем датчик ( conveyor sensor)
Добавляем статичную деталь для движения по конвейеру делаем snap to конвейер и attach to конвейер
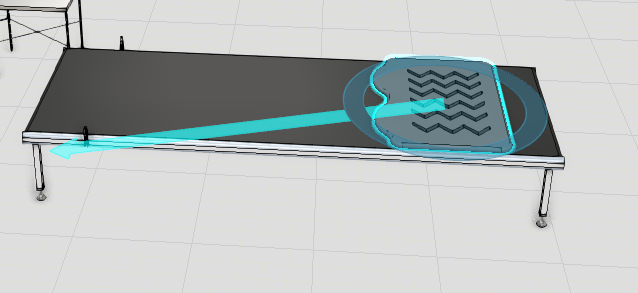
Добавляем python скрипт, чтобы деталь ехала по конвейеру
Выбираем конвейер, вкалдка моделинг, Behaviours
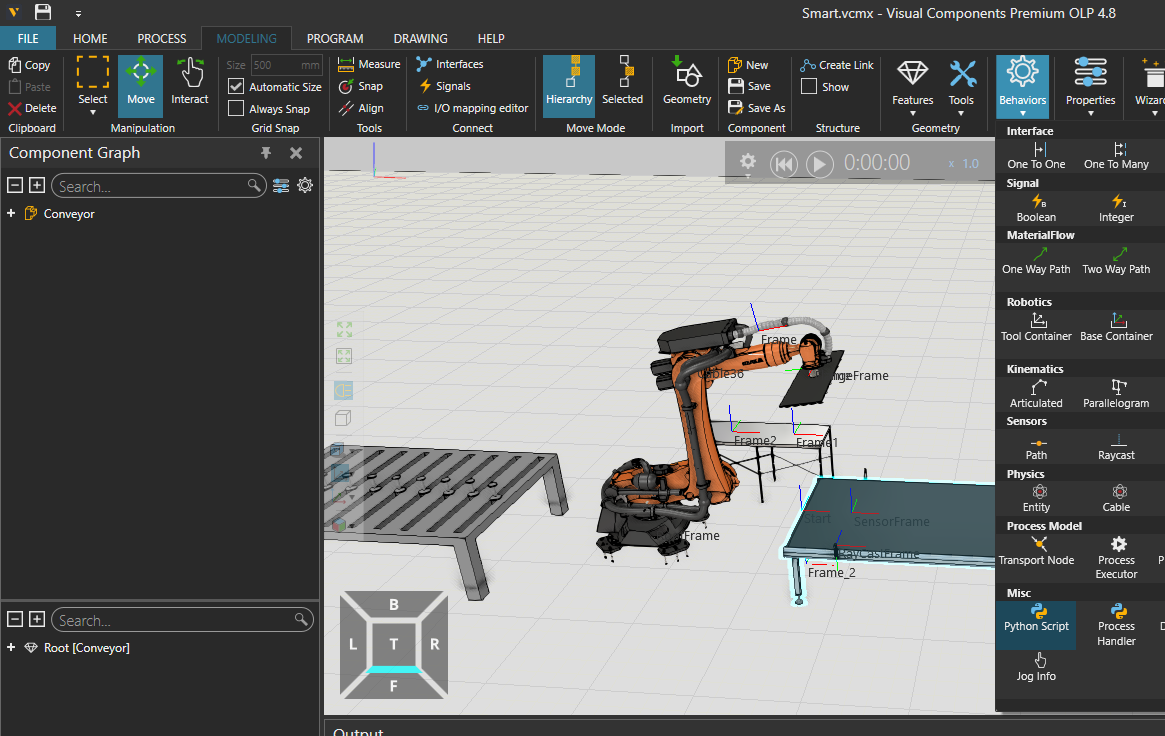
В коде скрипта для 4.8 добавить:
def OnRun():
    comp = getComponent()
    path = comp.findBehaviour("One-WayPath__HIDE__")  # Проверьте имя!
    part = app.findComponent("Part0")

    if not path:
        print("Ошибка: путь 'One-WayPath__HIDE__' не найден!")
    if not part:
        print("Ошибка: объект 'Part0' не найден!")

    if path and part:
        path.grab(part)  # Или другой метод перемещения
Управление кастомными servo
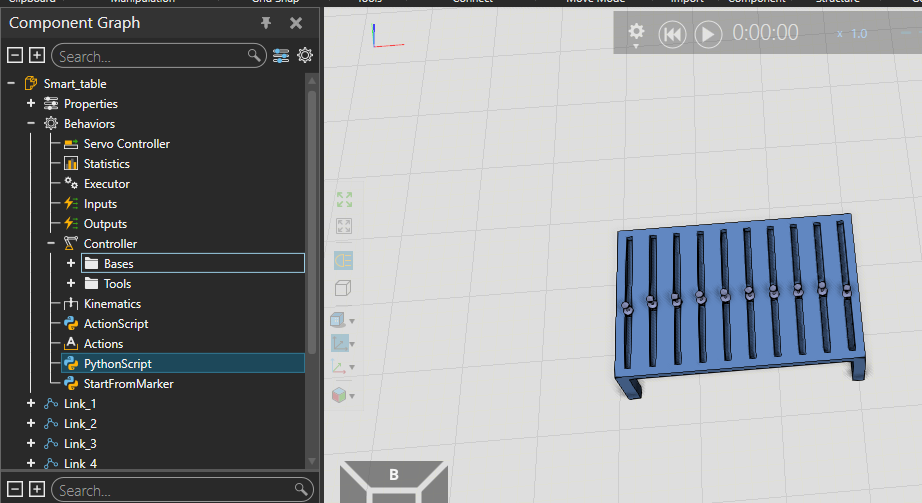
from vcScript import *

comp = getComponent()
servo = comp.findBehaviour("Servo Controller")

def OnSignal( signal ):
  pass

def OnRun():
  servo.setJointTarget(0,-342.0)
  servo.setJointTarget(1,-10.0)
  servo.setJointTarget(2,400.0)
  servo.setJointTarget(3,-512.0)
  servo.setJointTarget(4,-172.0)
  servo.setJointTarget(5,122)
  servo.setMotionTime(1.0)
  print servo.calcMotionTime()
  servo.move()