Захват инструментом
Часто бывает, что робот не захватывает деталь инструментом
Grasp/Release
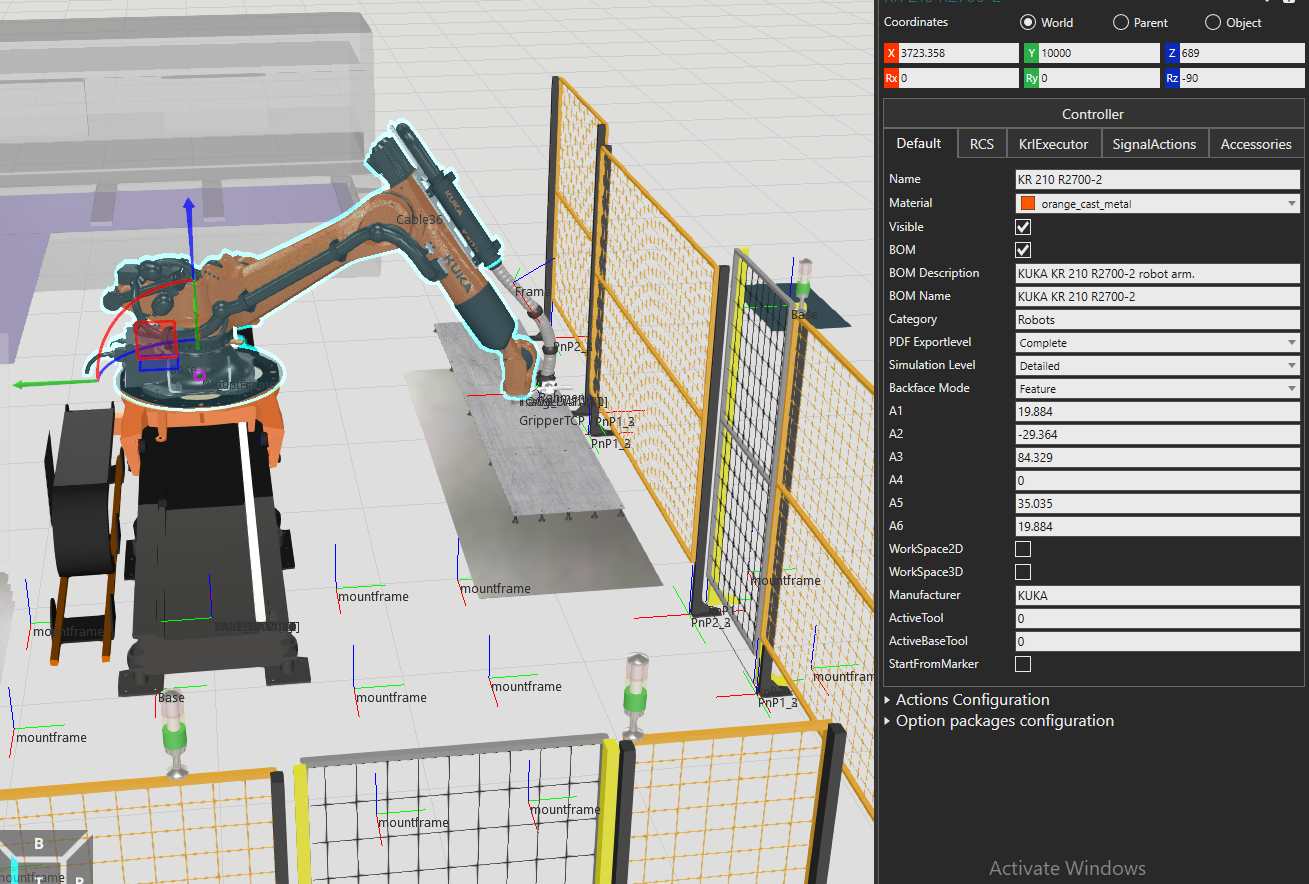
Кликаем на робота
Выбираем Action Configuration
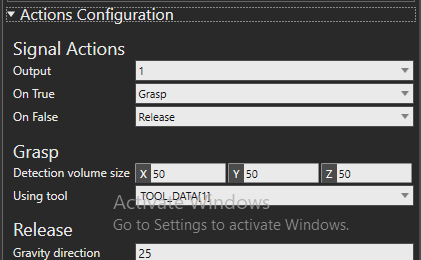
Определяем Detection volume. Часто его нужно увеличить по Z
Дальше задаем TCP для нужного TOOL, нажав на шестеренку справа от него
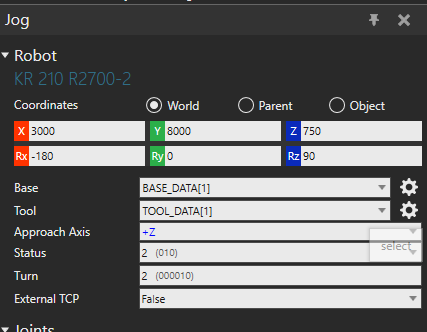
Все работает.