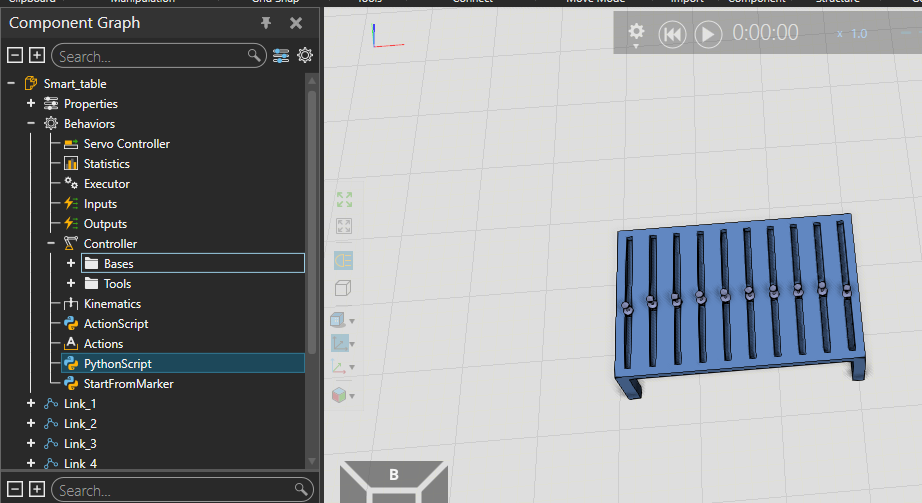
Управление кастомными servo
from vcScript import *

comp = getComponent()
servo = comp.findBehaviour("Servo Controller")

def OnSignal( signal ):
  pass

def OnRun():
  servo.setJointTarget(0,-342.0)
  servo.setJointTarget(1,-10.0)
  servo.setJointTarget(2,400.0)
  servo.setJointTarget(3,-512.0)
  servo.setJointTarget(4,-172.0)
  servo.setJointTarget(5,122)
  servo.setMotionTime(1.0)
  print servo.calcMotionTime()
  servo.move()
No comments to display
No comments to display